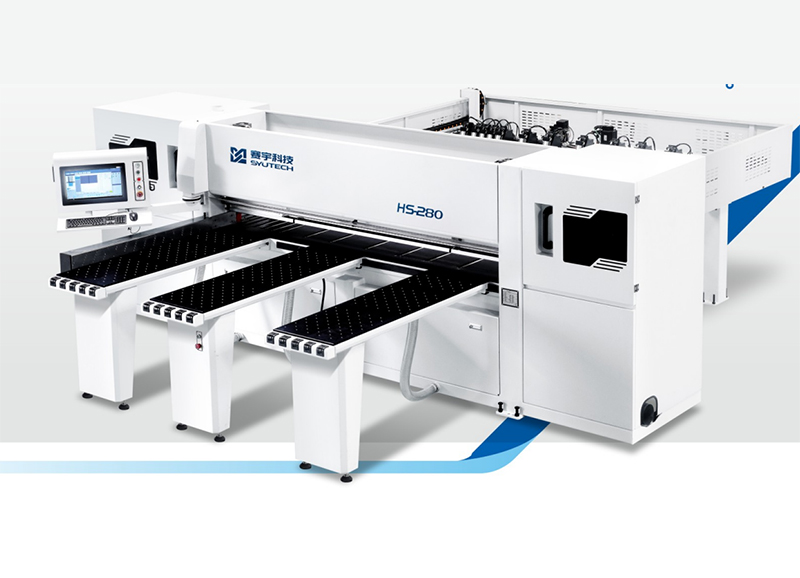

HK280 Scie pou panèl òdinatè
Videyo pwodwi
1, Chajman rapid pneumatik nan lam si prensipal la
2, Kontwòl elevasyon pa lam si a selon epesè plak koupe si a
3, Kontwòl wotè leve selon epesè tablo koupe a
4, Enpòte machin si alyaj aliminyòm ki gen gwo fòs
5, Wè machin sèrvo motè kondwi
Paramèt teknik yo
| HK280 | PARAMÈT |
| Vitès koupe maksimòm | 0-80m/minit |
| Vitès Maksimòm Transpòtè Maksimòm | 100m/minit |
| Pouvwa Motè Prensipal la | 16.5kw (opsyonèl 18.5kw) |
| Pouvwa Total | 26.5kw (opsyonèl 28.5kw) |
| Gwosè maksimòm travay | 2800L * 2800W * 100H (mm) Si ou vle 120H (mm) |
| Gwosè minimòm pou travay | 34L * 45W (milimèt) |
| Gwosè total | 5300L * 5950W * 1900H (milimèt) |
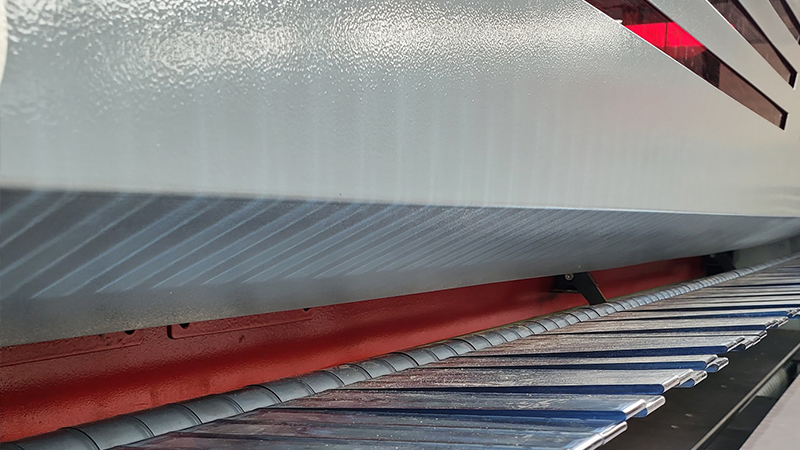
Satisfè egzijans pwosesis gwo plak, ak yon gwosè si maksimòm de 2800 * 2800mm ak yon epesè si 105mm, ak yon aplikabilite ki pi laj.
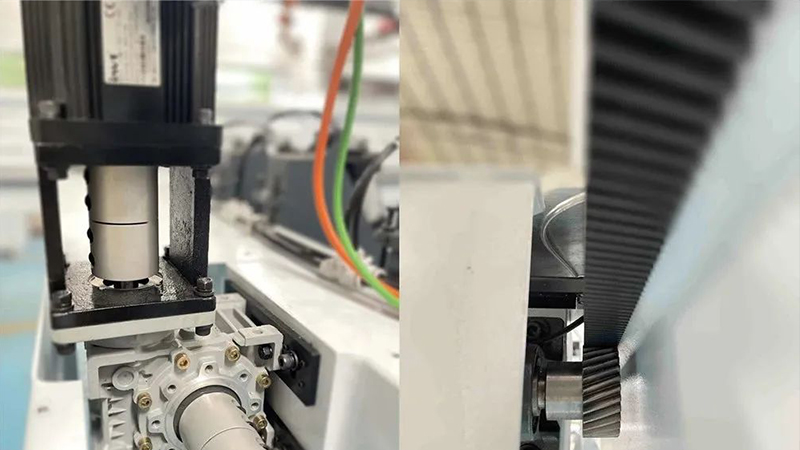
Bra robotik la adopte yon reduktè angrenaj vè ak yon etajè angrenaj pou bay manje ki gen gwo presizyon, ak yon presizyon koupe ± 0.1mm.
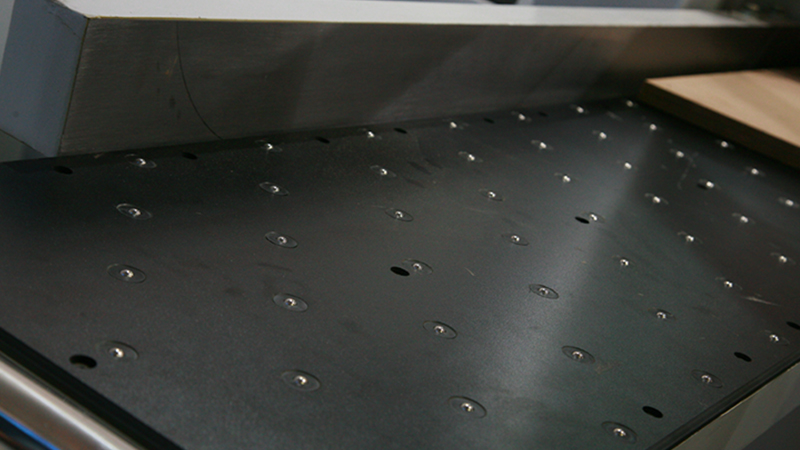
Tab travay la fèt ak yon tablo anti-agrandisman enpòte A-grade ak yon plak flotasyon lè, ki anpeche reyur sou tablo a efektivman.
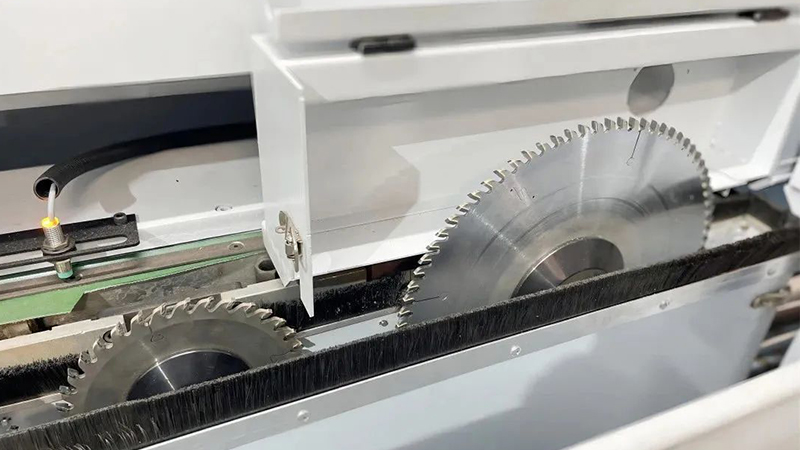
Si a ka chanje otomatikman selon bezwen si a. Kolabore ak si prensipal la pou yon si ki gen gwo efikasite.
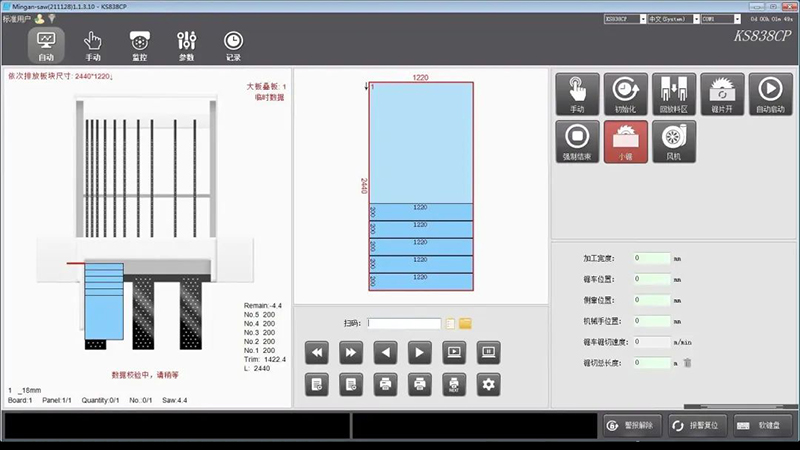
lojisyèl optimize pou optimize otomatikman konsepsyon materyèl ak
siye (opsyon),Machin pou koupe gwo bout bwa panèl òdinatè
Echantiyon